- 「最急降下法」を理解したい人
- 「最適化」に関しての定義を理解したい人
- 数学や物理,自然科学分野の方
こんにちは.けんゆー(@kenyu0501_)です.
今日は,最適化手法「最急降下法」についての解説を行います.
先ずはじめに,最適化についての定義の説明をした後に,最急降下法の説明をします.
具体例を踏まえて実際の関数最小化問題を解いていきます.
解説動画と解説資料
10分くらいの解説動画と,その資料をアップしているので,チャチャっと理解したい人は見てください.
おいらの動画は,話すスピードが遅いので,2倍速で見ることをオススメしてます.
動画解説
解説資料
「最適化」とは!?
先ずはじめに,「最適化」についての理解を深めていきます.
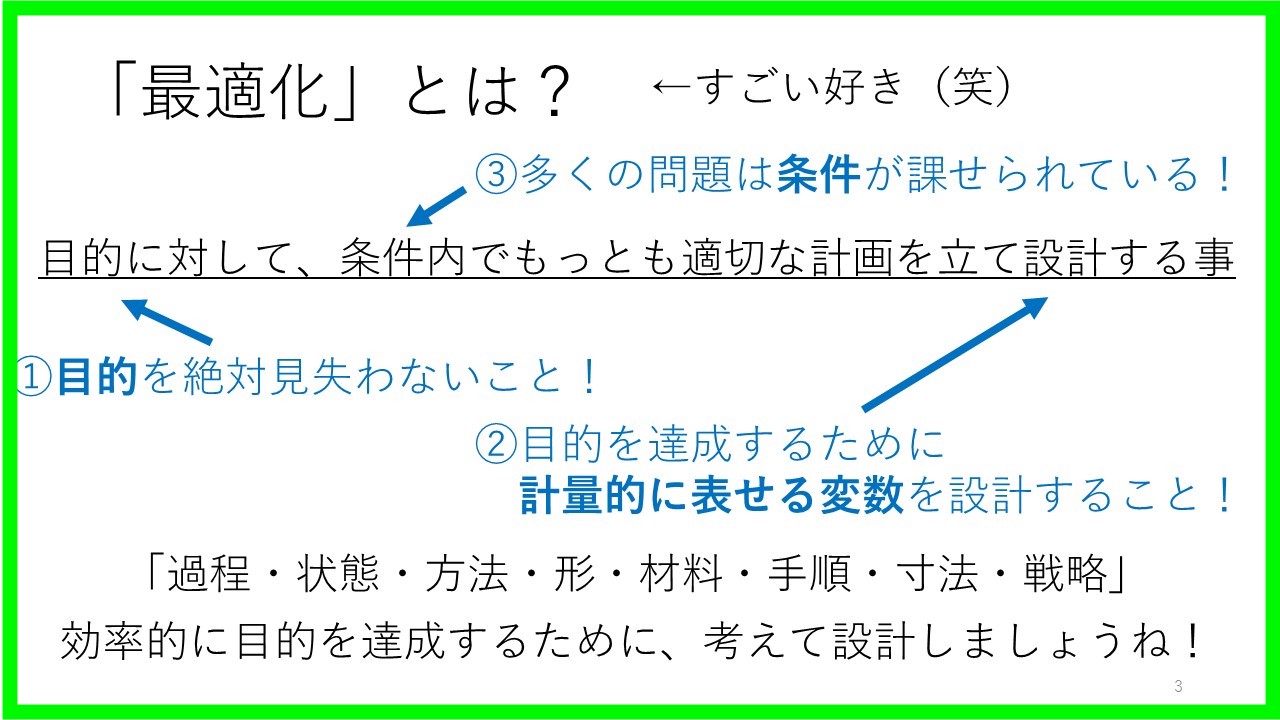
最適化の定義は,「目的に対して,条件内でもっとも適切な計画を立て設計する」ことです.
ここで大事なことは3つあります.
- 目的の設定
- 目的を数値化するための計量的な変数を設定
- 条件を把握しておく
ということです.
アルゴリズムに関しては,以下です.
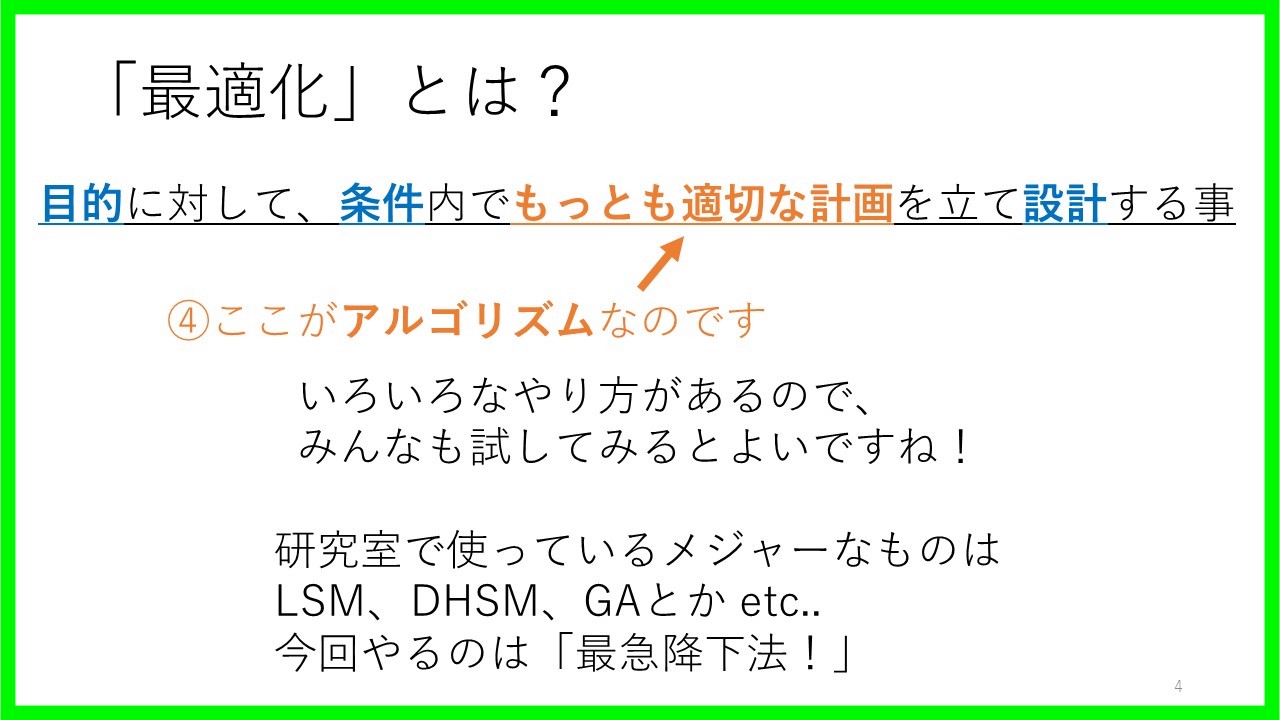
この最適化を図る上で,どのような計画でこの問題を解くか,に関してはアルゴリズムの話になります.
今回やるアルゴリズムは「最急降下法(SDK)」ですが,他にも色々なものがあります.
例えば最小二乗法(LSM)だったり,「ダウンヒルシンプレックス法(DHSM)」だったり,「遺伝的アルゴリズム(GA)」だったりします.
具体的数値で最適化を理解する
先ほど最適化を解く上で重要な3つの事項に関して,実際に具体的な問題を当てはめて理解度を高めましょう.

目的には,問題を解くための関数が入ります.
今回は2変数関数を定義しました.
$$f(x,y)=(x-1)^4+(y-2)^2$$
ですね.
だいたいは,この関数系を最小にしたり,最大にしたりするような問題を解くことになります.
関数を「最小」もしくは「最大」にするためには,内側の設計変数(\(x\),\(y\))の値を適切に定めなければいけません.
また,今回行う最適化に関しては,条件がついています.
条件とは,「\(x\)と\(y\)の範囲」です.
無限な範囲で考えていたら,解がいくつも出てきてしまう恐れがあるので,制限します.
では目的や変数,条件を確認したら,次はその問題を解くためのアルゴリズムに移っていきましょう!
最急降下法
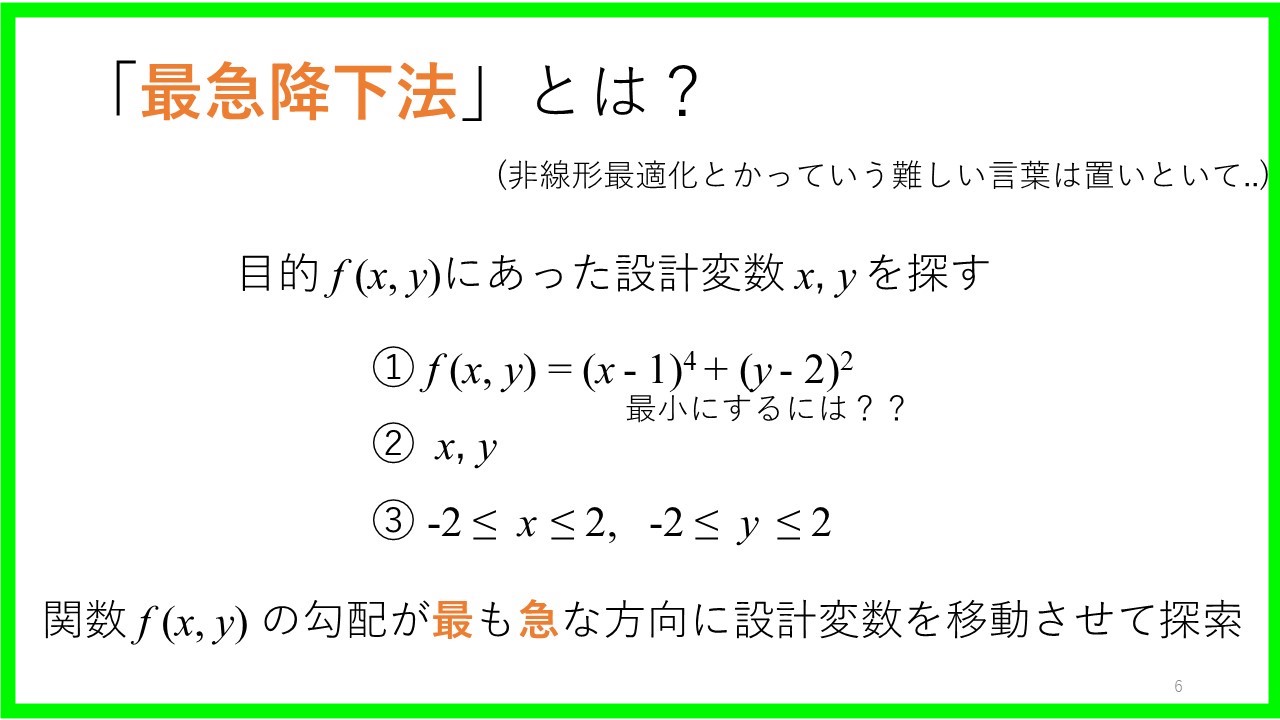
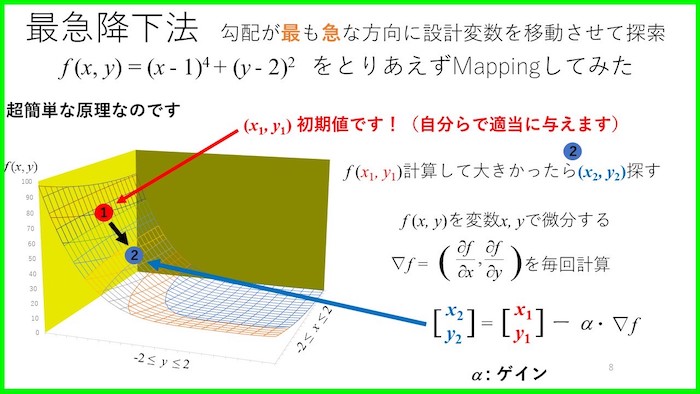
最急降下法とは,「目的関数の勾配(微分)を解いて,傾きに従い内側の変数を移動させて探索する方法」です.
つまり,目的関数を微分して,その微分結果に応じて内側の設計変数を更新していきます.
これだけです.
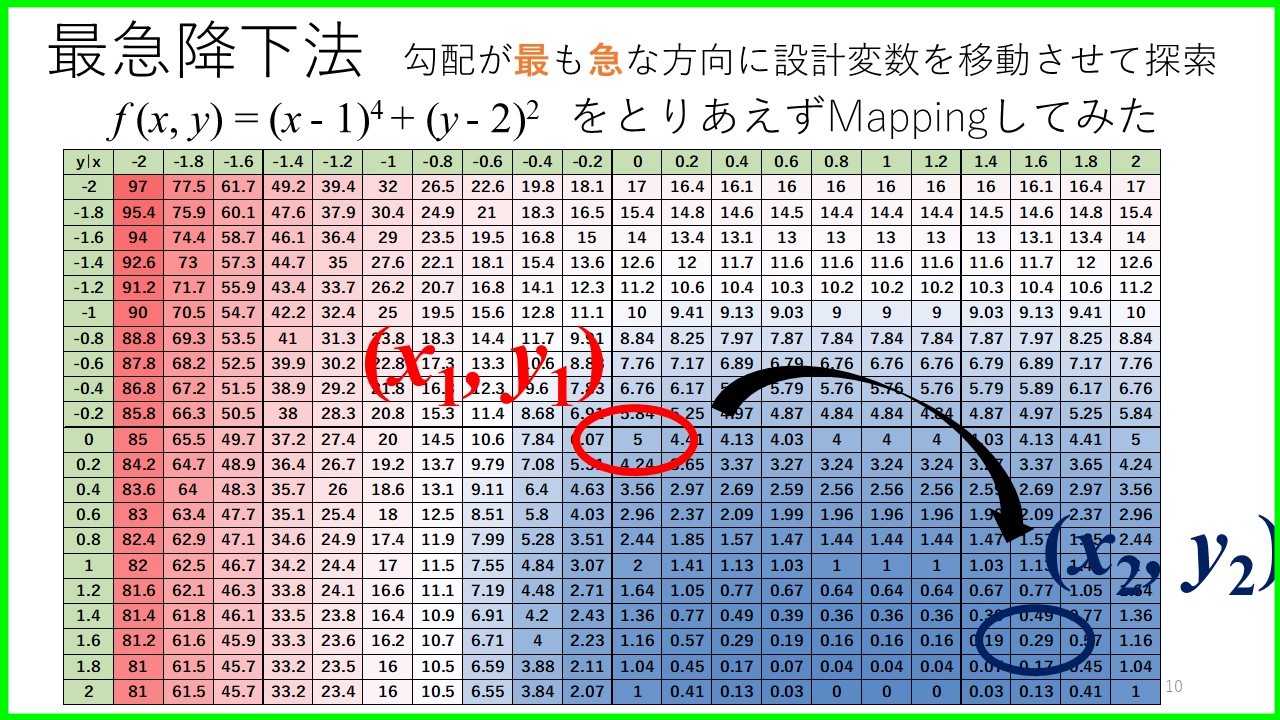
とりあえず,今回行う最急降下法の数値を各変数の0.2間隔ごとにプロットしていきましょう!
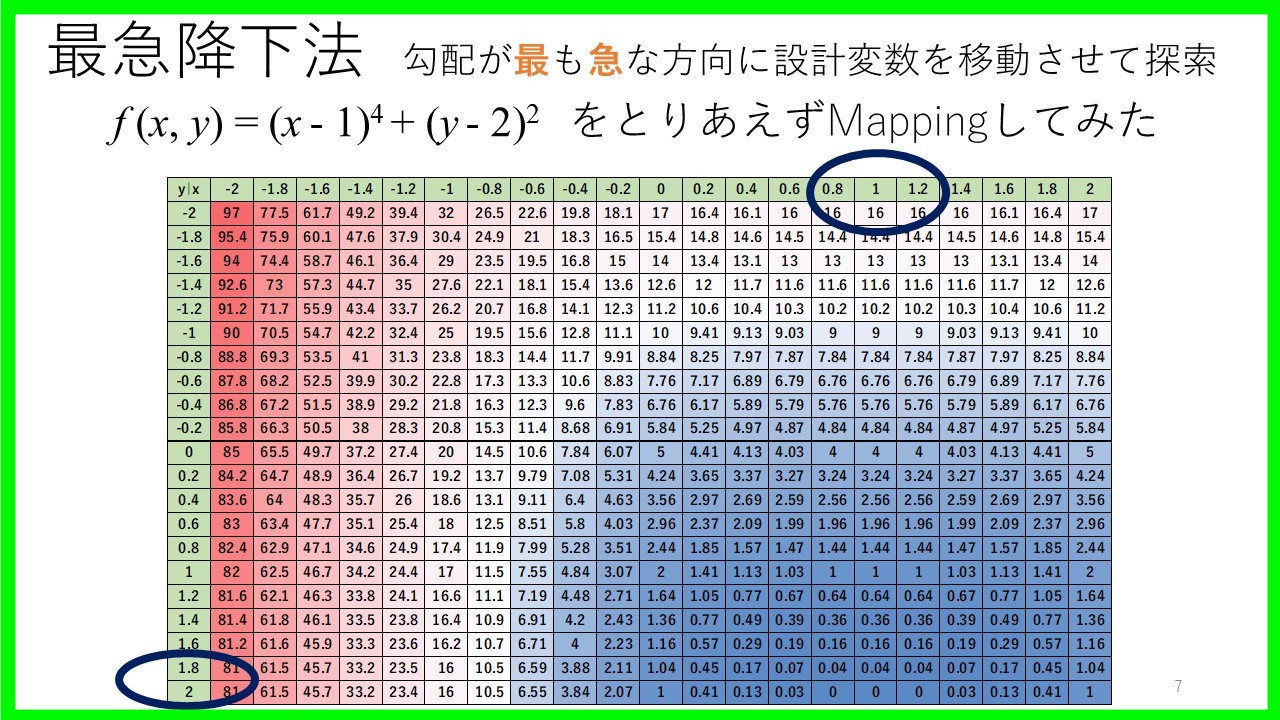
そうすると,上のような値が計算されます.
横軸は\(x\)で,縦軸は\(y\)の値です.
今回最適化問題(最小化問題)を解く際にあらかじめ各設計変数に値を入れて計算しています.
そうすることによって,どこらへんが目的関数が大きくて,どこらへんが目的関数が小さいかをざっと見ることができます.
最急降下法のアルゴリズム
最急降下法のアルゴリズムを示しておきます.
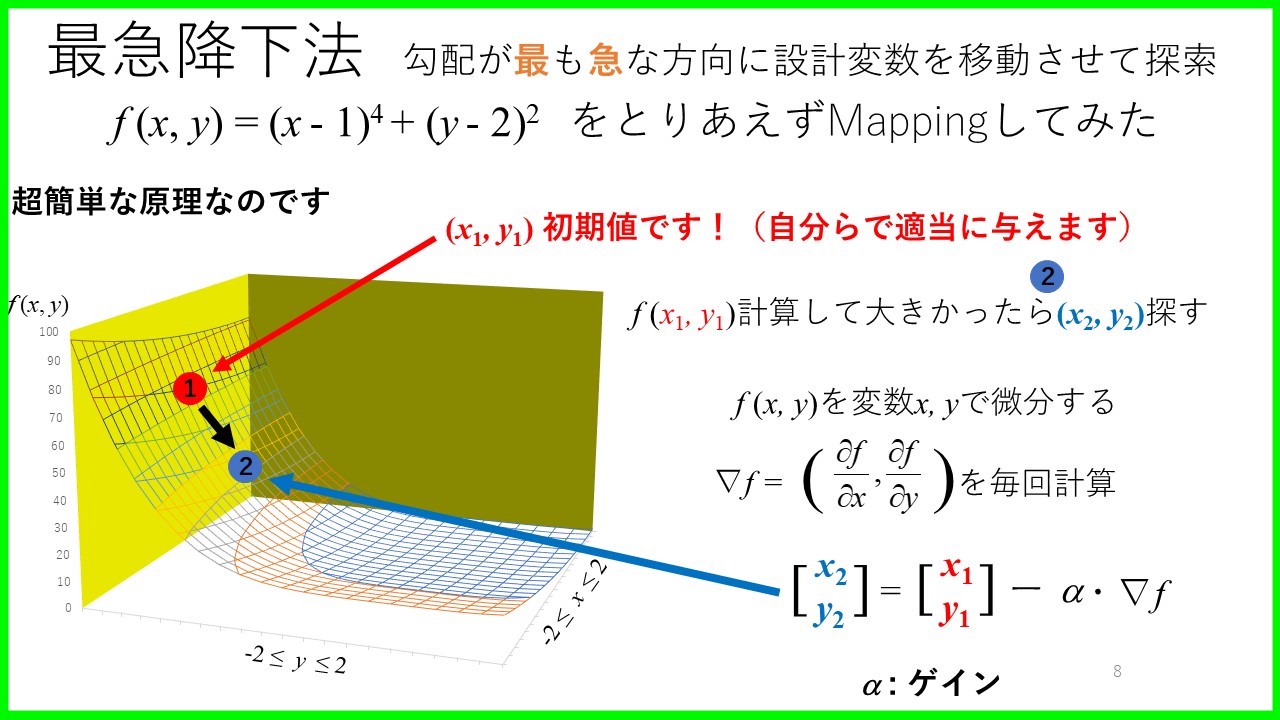
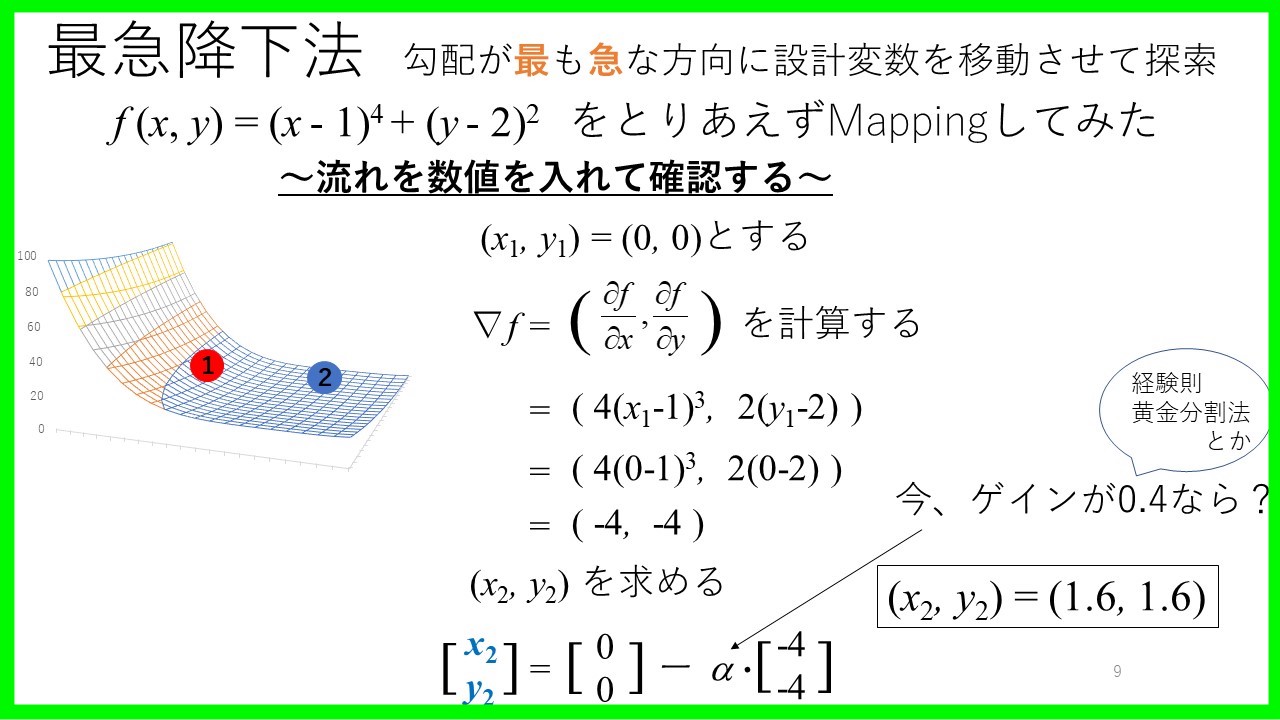 設計変数の更新なんですが,目的関数を微分して,その勾配にそって更新していくだけの超簡単なものになります.
とりあえず
- 初期値(\(x\),\(y\))→(0, 0)
- ゲイン0.4
の状態から回すと,次の更新された点は(1.6, 1.6)に移ることがわかりました.
これをただ繰り返し計算して,目的関数が最も設計変数を獲得できたら良いと思います.
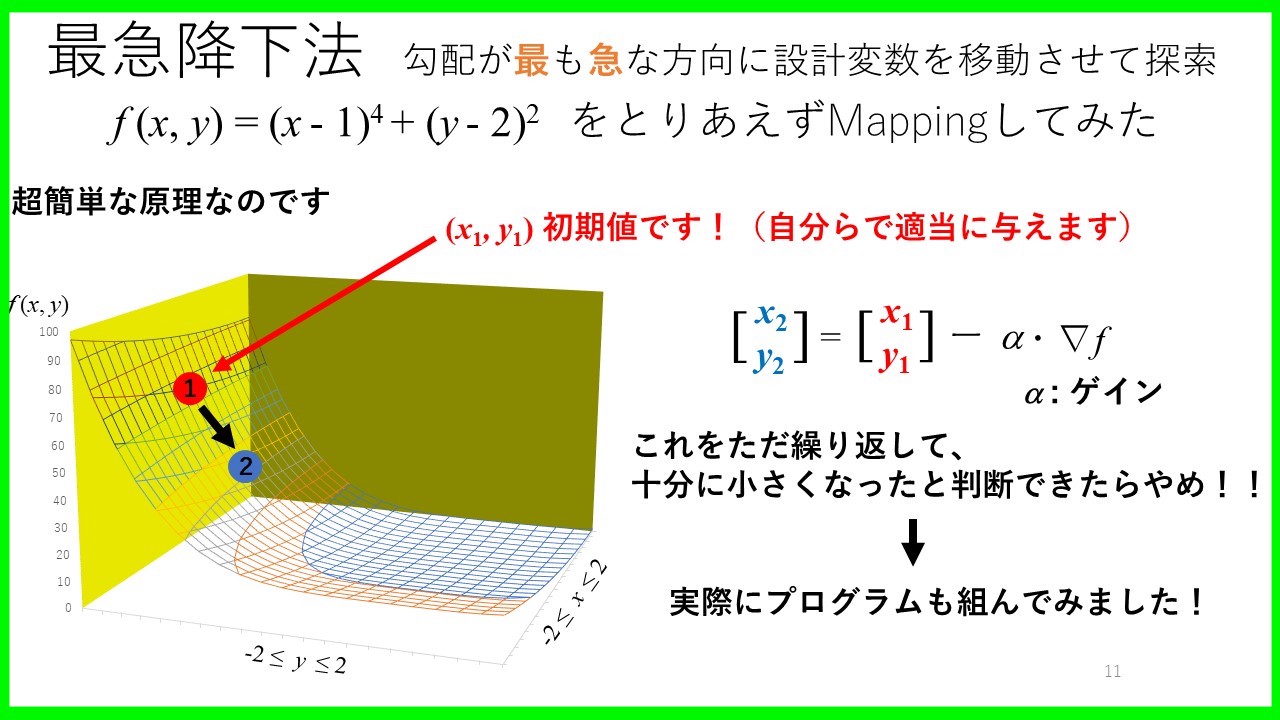
いちよう,プログラムを回してみると,適切な位置に落ち着くことがわかります.

プログラムに関して
今回回した解析プログラム(C++)も載せておきます.
/*
2017.8.3 uehara プログラム
最急降下法によって、関数の最小値を探索する。
f(x、y)=(x-1)^4+(y-2)^2   -2<x、y<2
df/dx = 4(x-1)^3
df/dy = 2(y-2)
 */

#include <stdio.h>
#include <math.h>

 // 計算点座標
typedef struct pt{
	double x;
	double y;
 }POINT;

 // f(x,y)
 double fz(double x,double y){
	return pow(x-1,4)+4*pow(y-2,2);
 }
 // df/dx
 double fx(double x,double y){
	return 4*pow(x-1,3);
 }
 // df/dy
 double fy(double x,double y){
	return 2*(y-2);
 }

 void gridf(double xs[],double ys[]);
 POINT extreme(POINT p0,double xs[],double ys[]);

 int main(){

		POINT p0;// x,y の初期値
		POINT p; // x,y の極値点
		double xs[]={-2.,2.};// 境界値
		double ys[]={-2.,2.};// 境界値

		gridf(xs,ys);// 予備調査:関数の分布
		p0.x = 0.0;//初期値x
		p0.y = 0.0;//初期値y
		p = extreme(p0,xs,ys);// 最急降下法

		//printf("extreme point is:\n");
		//printf("at -\n");
		printf("x  = %.1f\n",p.x);
		printf("y  = %.1f\n",p.y);
		//printf("results -\n");
		//printf("f  = %f\n",fz(p.x,p.y));
		//printf("fx = %f\n",fx(p.x,p.y));
		//printf("fy = %f\n",fy(p.x,p.y));

		return 0;
 }


 void gridf(double xs[],double ys[]){

		int i,j;//_格子点インデクス
		double x,y,z;//_格子点座標、関数値
		printf("-2<=x,y<=2\n");
	//	printf("preliminary research of f(x,y)\n");
		//printf("f(x,y)\n");

		//for(i=0;i<=21;i++){//マッピング格子を表示する 5×5
		//	for(j=0;j<=21;j++){
		//		x = xs[0]+j*(xs[1]-xs[0])/21;
		//		y = ys[0]+i*(ys[1]-ys[0])/21;
		//		z = fz(x,y);
		//		printf(" %6.0f",z);
		//	 } printf("\n");
		//}

		printf("f(x,y)の勾配を確認するためのマップ。+ or -ともに大きい方が勾配がきつい\n");
		printf("df(x,y)/dx\n");

		for(i=0;i<=10;i++){
			for(j=0;j<=10;j++){
				x = xs[0]+j*(xs[1]-xs[0])/10;
				y = ys[0]+i*(ys[1]-ys[0])/10;
				z = fx(x,y);
				printf(" %6.0f",z);
			} printf("\n");
		}
		printf("df(x,y)/dy\n");


		for(i=0;i<=10;i++) {
			for(j=0;j<=10;j++) {
				 x = xs[0]+j*(xs[1]-xs[0])/10;
				 y = ys[0]+i*(ys[1]-ys[0])/10;
				 z = fy(x,y);
				 printf(" %6.0f",z);
			 } printf("\n");
		}
		return;
 }
 POINT extreme(POINT p0,double xs[],double ys[]){

		double x,y;// 座標
		double h,k;// 勾配
		double  alf=0.04;// α係数
		double  dx,dy;// 座標修正量
		double  err;// 勾配の絶対値
		double  eps=1.e-5;// 許容誤差
		POINT  p;// 計算点
		int  n=0;// 繰返し回数

		int  m=1000000;// 繰返し回数制限

		//printf("\nexteme():\n");
		//printf("execute Steepest descent method\n");
		//printf("alf=%f, eps=%f, limit=%d\n",alf,eps,m);

		x = p0.x; y = p0.y;
		printf("初期値\t x0=%.1f, y0=%.1f\n",x,y);
		do {
				n++;
				h = fx(x,y);
				k = fy(x,y);
				dx = alf*h;
				dy = alf*k;
				x -= dx;
				y -= dy;
				//_領域境界制限(追加)
				if(x<xs[0])x =xs[0];
				if(x>xs[1])x = xs[1];
				if(y<ys[0])y = ys[0];
				if(y>ys[1])y = ys[1];
				err = fabs(h)+fabs(k);
				if(n>m){
				//printf("%diteration, abort.\n",n);
				break;
				}
				//printf("%d_%f_%f_%f_%f\n",n,x,y,h,k);
		}
		while(err>eps);
		printf("イタレーション回数⇒%d \n",n);
		p.x = x;    p.y = y;
		return p;
}
参考にした本はこちら
「工学のための最適化手法入門」